


Kontrollsystem som den mest sentrale komponenten i miljøtestutstyret, dets kontrollpresisjon påvirker direkte nøyaktigheten og troverdigheten til miljøtesten utført av utstyret. For øyeblikket er bruken av kontrollsystemet for miljøtestutstyr hovedsakelig delt inn i generell-formål og spesialisert type. Et av de generelle-kontrollsystemene refererer til den tradisjonelle kombinasjonen av kontrollmetoder for menneskelig-maskingrensesnitt (HMI) og programmerbar kontroller (PLC), eller industriell PC-konfigurasjonsprogramvare og PLS-kombinasjon av kontrollmetoder; dedikert kontroller refererer til kontrollkarakteristikkene til forskjellig miljøtestingsutstyr utviklet for den spesielle kontrolleren. Innenlandsk spesialmiljøutstyrskontrollfelt i forhold til utlandet er relativt tomt, noe som også er forårsaket av det innenlandske miljøtestutstyrets nøyaktighet og stabilitet er generelt dårligere enn hovedårsakene til utenlandsk miljøutstyr, så utviklingen av spesielle kontrollere for utvikling av innenlandsk miljøtestutstyr er av betydelig betydning.
1 . Designprinsipp
I denne artikkelen er kontrollsystemet for miljøutstyr hovedsakelig orientert mot temperaturklassen miljøtestutstyr, for eksempel høytemperaturtestkammer, høy- og lavtemperaturtestkammer, kaldt og termisk sjokktestkammer, konstant temperatur og fuktighetsboks, fuktig og varm boks. Og temperaturklassen miljøtestutstyr består vanligvis av hovedboksen, varmesystemet, kjølesystemet, vindsirkulasjonssystem, hovedkontrollsystemet, som vist i figur 1.
Hovedkontrollobjektene til hele utstyret inkluderer: kjølekompressor, elektronisk ekspansjonsventil og kontroll av kaldutladningsmagnetventil i kjølesystemet; sentrifugalvifte av vindsirkulasjonssystemet; varmesystem i solid state relé og AC kontaktor.
De viktigste måleparametrene for hele enheten inkluderer: temperaturen og trykket til kompressorens eksosgass i kjølesystemet, kondensatorens utløpstemperatur, fordamperens inn- og utløpstemperatur, kompressorens driftsstrøm og spenning; vind sirkulasjon system vifte temperatur, driftsstrøm og spenning; varmesystem i den elektriske varmeren driftsspenning og strøm; temperatur og fuktighet inne i boksen og så videre.
I de ovennevnte måleparametrene har noen av parametrene og kontrollprosessen til utstyret ikke et direkte forhold, slik som kompressoren og viftens driftsspenning og strøm, viftehastighet og vindhastighet. Men med den raske utviklingen av moderne vitenskap og teknologi og industriell informasjonsteknologi, innen romfart, luftfart, industrielle applikasjoner og andre områder av utstyr og systemer for pålitelighet, er sikkerhets- og økonomiske krav stadig høyere, noe som fører til feilprediksjon og helsestyring (Prognostics and Health Management, PHM) har gradvis blitt en av hovedretningene for utvikling av industrielt utstyr. Imidlertid må PHM-systemet bygges på grunnlag av omfattende overvåking av driftsforholdene til utstyret, og bruk av generell- PLS-kontrollsystem, for mye parameterinnhenting betyr økningen av PLS-moduler, noe som ikke bare forbedrer produksjonskostnadene til utstyret, men også gjør at volumet av utstyrskontrollsystemet blir oppblåst. For dette formål foreslår denne artikkelen et innebygd-basert kontrollsystem, gjennom bruk av innebygde systemer for å utvikle en høy grad av frihet, lave kostnader, målrettet, sann-tid, høy grad av integrering av programmet, realisering av utstyrets overvåking av hele driftsparametere; og enklere å oppnå komplekse algoritmer, for å forbedre kontrollnøyaktigheten og stabiliteten til utstyret, for eksempel uklare PID-kontrollalgoritmer for utstyret, gjennomsnittet av anti-impulsinterferensfiltreringen, den begrensende gjennomsnittsfiltreringen Digitale filtreringsalgoritmer som anti-impulsinterferens gjennomsnittsfiltrering, begrensende gjennomsnittlig filtreringsmetode.
2. Kontrollsystem hardware design
Kontrollsystemet består av en kontroller og måle- og kontrollmodul; hvilken måle- og kontrollmodul inkludert I/O-modul og målemodul, er modulær design, konfigurasjonen av utstyret som kreves for den modulære økningen eller reduksjonen; og kontrolleren kun for forskjellige konfigurasjoner av enheten for å gjøre de riktige programvareinnstillingene eller justeringene. Dette er ikke bare rimelig-anskaffelse av driftsparametere for utstyr; men også for å forbedre integreringen av kontrollsystemet, redusere størrelsen på kontrollmodulen. Kontrollsystemets maskinvareramme vist i figur 2, kontrolleren for å oppnå målemodulen vil bli samlet inn av maskinparametrene, i henhold til kontrollinnstillingene på I/O-modulen for I/O- og PID-kontrollutgang.
Kontroller og I/O-modul, målemodul basert på 485-grensesnittet Modbus-protokollkommunikasjon. Ettersom Modbus-buss er mye brukt på mange felt som instrumentering, intelligente høy- og lavspenningsapparater, sendere, programmerbare kontrollere, HMI-er, invertere, feltintelligente enheter, etc., gjør det kontrolleren og I/O-modulene, målemodulene har stor utvidbarhet og mulighet for å bli produkter uavhengig av hverandre.
2.1 Kontrollerens maskinvaredesign
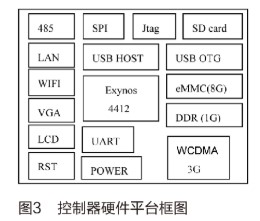
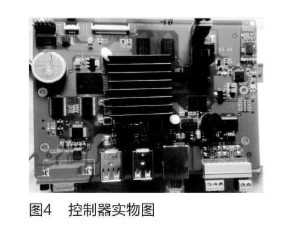
Den innebygde kontrolleren er basert på ARM Cortex-A9 quad-mikroprosessormaskinvareutviklingsplattformen, er hovedsakelig ansvarlig for kontrollsystemet i driften av det menneskelige-maskingrensesnittet, logiske operasjoner, I/O og PID-kontroll. Exynos4412-prosessoren som brukes i maskinvareplattformen har høy-databehandlingsevne og et mer komplett maskinvaregrensesnitt, som gir et godt maskinvaregrunnlag for å bygge innebygde Linux-systemer. Det funksjonelle blokkskjemaet for utviklingsplattformen for kontrolleren maskinvare er vist i figur 3, med -bord WIFI, 3G-modul, 10M/100M adaptivt nettverkskort, 10,1-tommers berøringsskjerm, 4-kanals USB HOST og så videre.
Maskinvareplattformen støtter oppstart fra eMMC eller SD-kort. eMMC brukes til å brenne systembilde, så kontrolleren starter fra eMMC som standard etter at den er slått på; mens SD-kort oppstartsfunksjon kan brukes med USB OTG for å realisere rask oppgradering av fastvare og systemprogramvare. wifi, wcdma 3g, lan og andre nettverksgrensesnitt brukes til å koble kontrolleren til internett i forskjellige tilfeller, som kan brukes til fjernkontroll, ekstern feilvarsel eller alarm, fjernkontroll, ekstern feilvarsling eller alarm, fjernkontroll, ekstern feilvarsling eller alarm, ekstern feilvarsling eller alarm, ekstern feilvarsel eller alarm, og fjernkontroll. WIFI, WCDMA 3G, LAN og andre nettverksgrensesnitt brukes til å koble kontrolleren til Internett under forskjellige omstendigheter, og gir maskinvarestøtte for realisering av fjernkontroll av utstyr, ekstern feilvarsling eller alarm, ekspert ekstern feilsøking og andre nye applikasjoner.
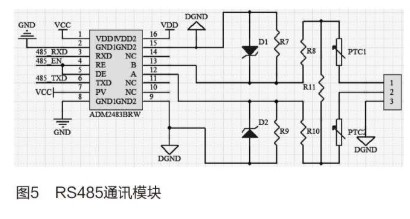
For å sikre at kontrolleren kan realisere høyhastighets-sanntid-pålitelig kommunikasjon med måle- og kontrollkortet, er utformingen av kontrolleren to RS485-kommunikasjonskretser basert på ADM2483. ADM2483 er en integrert kommunikasjonsisolerende RS485-transceiverenhet, den høyeste kommunikasjonshastigheten på opptil 500 kbps, for å sikre at kommunikasjonshastigheten og evnen til å motstå interferens under forutsetningen om å unngå bruk av opto-koplerisolasjonsdesign må ta opp et større PCB-layoutområde. Layout område. Og ADM2483 som brukes til å begrense svinghastighetsdesignet, trykksvingningshastighetsfallkontrollen på et passende nivå, kan redusere den feilaktige terminaltilpasningen og koblingene generert av BER. Grensesnittkretsen til kommunikasjonsmodulen bruker utformingen av strøm- og spenningsbegrensning, som vist i figur 5, spenningsregulator D1, D2 og selv{15}}gjenoppretting sikringer PTC1 og PTC2 til grensesnittkretsen for å danne en effektiv beskyttelse for å forbedre den elektriske påliteligheten til 485 kommunikasjonsmodulen.
2.2 Maskinvaredesign av måle- og kontrollmodul
Maskinvareblokkskjemaet til måle- og kontrollmodulen er vist i figur 6, med LPC1758 som kjernen, ansvarlig for innhenting av enhetsdriftsdata, I/O-adressedekoding og I/O-kontroll; relevant temperatur, strøm, spenning, fuktighet, trykk og andre parametere til enheten gjennom innsamlingskretsen, og deretter av LPC1758 digital filtrering, lagret i FLASH; kontrolleren kan kommunisere med LPC1758 gjennom RS485, lese de nødvendige parameterne for logiske operasjoner, og deretter I/O-kontrollkommandoer til LPC1758-utførelse etter operasjon; I/O-kretser inkluderer transistorutganger, reléutganger og deretter I/O-kontrollkommandoen til LPC1758-utførelsen. Kontrolleren kan kommunisere med LPC1758 gjennom RS485, lese de nødvendige parameterne for logisk drift, og deretter sende I/O-kontrollkommandoene til LPC1758 for utførelse etter operasjonen.I/O-kretsen inkluderer transistorutgang, reléutgang og utgang for spesielle applikasjoner, som elektronisk ekspansjonsventilkontroll I/O, frekvensomformerkontroll I/O og så videre.
Filtersamplingskretsen bruker Maxims enkelt-kanals 24-bits ADC MAX11210, som integrerer analoge og referanseinngangsbufferforsterkere og gir fire GPIO-porter som kan brukes til å kontrollere en ekstern 16-kanals analog svitsj, noe som gjør at MAX11210 effektivt samler 16-kanals I-signalressursene på 16-kanals I70 og reduserer de analoge signalressursene58. Samplingskretsblokkskjemaet er vist i figur 7. Samplingskretsblokkskjemaet er vist i figur 7.
Til slutt, for å sikre nøyaktigheten og påliteligheten til I/O-kretsen, legges I/O-tilstandsdeteksjonsdesignet til maskinvarekretsen. For utgangspunktet genererer I/O-tilstandsdeteksjonskretsen det tilsvarende utgangssekvenssignalet fra utgangstilstanden, og når kontrollerens kommando om å endre utgangstilstanden sendes til LPC1758 og utføres, endres tilstanden til utgangspunktet, og LPC1758 sammenligner det endrede utgangssekvenssignalet med utgangskommandoen utstedt av kontrolleren for å sikre nøyaktigheten til utgangen; mens den for inngangspunktet produserer Når inngangstilstanden endres, sammenligner LPC1758 den faktiske inngangstilstanden med inngangssekvenssignalet for å bestemme om inngangskretsen er feil.
3. Design av programvare for kontrollsystem
For å møte kontrollerens multi-maskinvaregrensesnitt, multi-programvareapplikasjonsutvikling, multi-fildrift, systemtilpasning og andre krav, det innebygde Linux-operativsystemet, har hovedapplikasjonen et menneskelig-maskingrensesnittprogram, databehandlingsprogram, mykt PLS-program, som vist i figur 7. Blant dem er HMI-programmet genereres av den grafiske programvaren som kjører under Windows-miljøet gjennom kombinasjonen av grafiske elementer, kontroller og makrokommandoer, som kan importeres til kontrolleren via USB for å realisere oppdateringen av HMI. Databehandlingsprogrammet er hovedsakelig ansvarlig for utstyrets industrielle kontrollpost, PID-drift, utstyrsstatusovervåking og andre funksjoner. Det myke PLS-programmet er utviklet av Infoteam OpenPCS-programvare fra Tyskland, som støtter seks IEC-språk, nemlig ST, IL, SFC, FBD, LD og CFC, og er ansvarlig for I/O-logikkdrift.
Siden måle- og kontrollmodulen ikke trenger for mange applikasjoner og grafiske grensesnitt, velges uC/OS-II, som er mye mindre i forhold til den innebygde Linux-operativsystemorganisasjonen. systemet er funksjonsrikt- og dekker funksjoner som oppgaveplanlegging, oppgaveadministrasjon, tidsstyring, minneadministrasjon og inter-kommunikasjon og synkronisering [6]. Hovedapplikasjonene er datainnsamlingsprogram, I/O-deteksjonsprogram og I/O-kontrollprogram. Hele I/O-kontrollflyten er vist i figur 9. Hvis det er en I/O-kretsfeilalarm, kan brukeren velge å slå av og starte enheten på nytt eller be om teknisk støtte.
4 Konklusjon
Det innebygde kontrollsystemet for miljøtestutstyr designet i dette papiret, dets kontroller og måle- og kontrollmodul har fordelene med lave kostnader, høy integrasjon, høy presisjon, utvidbarhet og så videre, noe som til en viss grad kan forbedre egenskapene til miljøtestutstyr som liten batchstørrelse og mange varianter av de negative effektene på design og produksjon. Og ved å fullt ut utnytte fordelene ved vårt selskaps produksjon av miljøtestutstyr, kan vi kontinuerlig forbedre påliteligheten til kontrollsystemets design gjennom miljøtesting. Kontrollsystemet brukes nå i vår standardiserte serie med miljøutstyr, kontrollnøyaktighet og stabilitet har nådd det innenlandske avanserte nivået, og maskinvarekonfigurasjonen er rik, med god utvidelsesevne.