


Industriell robot er et sett med maskineri, elektronikk, kontroll, datamaskiner, sensorer, kunstig intelligens og annen multidisiplinær avansert teknologi i en av den moderne produksjonsindustrien innen viktig automasjonsutstyr. Robotikk, CNC-teknologi og PLS-teknologi er kjent som de tre viktigste støtteteknologiene for industriell automasjon. Robotteknologi og dens produkter utvikler seg veldig raskt, og har blitt automatiseringsverktøyene for fleksibelt produksjonssystem (FMS), fabrikkautomatisering (FA), dataintegrert produksjonssystem (CIMS), samt en viktig del av industri 4.0 intelligent fabrikk.
1. Industrirobotsystemsammensetning og ytelsesindikatorer
1) Sammensetning av industrirobotsystem
En industrirobot er en fler-leddet manipulator eller en maskinenhet med flere-graders--frihet orientert mot industrifeltet, som kan utføre arbeid automatisk, og er en slags maskin som er avhengig av sin egen kraft og kontrollevne for å realisere ulike funksjoner. Den kan akseptere menneskelig kommando, eller kjøre i henhold til et forhånds-programmert program, moderne industriroboter kan også være basert på kunstig intelligens-teknologi for å utvikle prinsippet om programhandling. En typisk industrirobot er vist i figur 1. Industriroboter kan deles inn i tre generasjoner i henhold til teknologisk utviklingsnivå: første generasjon demonstrative reproduksjonsroboter, andre generasjon perseptuelle roboter og tredje generasjon intelligente roboter.
Den første generasjonen industriroboter består av tre hoveddeler når det gjelder ytre struktur: operatøren (eller robotkroppen), kontrolleren og demonstratoren. For andre og tredje generasjon industriroboter inkluderer også persepsjonssystem og analyse- og{1}}beslutningssystem, som er realisert av henholdsvis sensorer og programvare.
(1) Operatør:Hoveddelen av maskinen som brukes til å utføre ulike operasjonelle oppgaver, som hovedsakelig inneholder en robotarm, en drivenhet, en transmisjonsenhet og interne sensorer.
(2) Kontroller:Det er enheten for å kontrollere robotkroppen for å fullføre visse handlinger i henhold til instruksjonene og sensorinformasjonen, som er nøkkeldelen for å bestemme funksjonen og ytelsen til roboten, og også den raskeste oppdaterings- og utviklingsdelen av industriroboten.
(3) Lærer:Det er det menneskelige-maskininteraksjonsgrensesnittet til roboten, gjennom hvilket operatøren kan programmere roboten eller manuelt manipulere roboten til å bevege seg.
Industriroboter er funksjonelt sammensatt av 3 hoveddeler og 6 undersystemer. 3 hoveddeler er mekanisk del, kontrolldel og sensordel. 6 delsystemer er drivsystem, mekanisk struktursystem, menneskelig-maskininteraksjonssystem, kontrollsystem, sensorsystem og robot-miljøinteraksjonssystem.
2) Ytelsesindeks for industriroboter
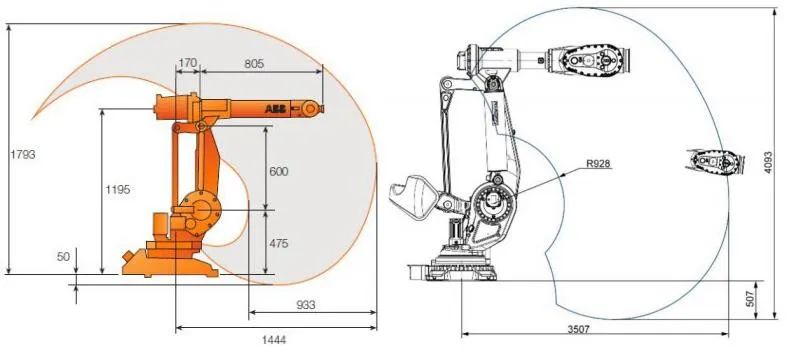
Ytelsesindeksen for industriroboter er de tekniske dataene gitt av robotprodusenten på tidspunktet for produktlevering, som gjenspeiler anvendelsesomfanget og arbeidsytelsen til roboten, noe som er en må vurdere når du velger en robot. Selv om de tekniske dataene gitt av robotprodusenten ikke er helt de samme, er strukturen til industriroboter, applikasjoner og brukerbehov ikke de samme, men de viktigste ytelsesindikatorene er generelt: frihetsgrader, arbeidsnøyaktighet, arbeidsområde, nominell belastning, maksimal arbeidshastighet.
Det er viktig å merke seg at en robot kan ha singulariteter innenfor sitt driftsområde. Singulariteter er punkter der ledd mister frihetsgrader i visse retninger på grunn av begrensninger i robotstrukturen. Singulariteter finnes vanligvis i kantene av arbeidsområdet, og når singulariteter er gruppert sammen, blir de referert til som "tomrom". Når roboten beveger seg nær en singularitet, endres holdningen til leddene drastisk på grunn av gradvis tap av frihetsgrader, noe som resulterer i stor belastning på drivsystemet og overbelastning. Derfor, for roboter med singulariteter, krever deres operasjonsområde også fjerning av singulariteter og hulrom.
2. Kontroll av industriroboter
1) Egenskaper og krav til industrirobotstyring
Bevegelsene til leddene til de fleste industriroboter er uavhengige av hverandre, og koordinering av flere ledd er nødvendig for å oppnå posisjonsnøyaktighet for robotens ende-effektor. Derfor er industrirobotkontrollsystemet mer komplekst enn et vanlig kontrollsystem og har følgende egenskaper:
(1) Det er i hovedsak et ikke-lineært system.
(2) Det er et multivariabelt kontrollsystem som består av flere ledd, og det er kobling mellom leddene.
(3) Det er et tids-varierende system hvis dynamiske parametere endres med endring av leddbevegelsesposisjon.
(4) Det er påkrevd å måle og analysere miljøforholdene og kontrollinstruksjonene, og automatisk velge den beste kontrollloven.
(5) Den har høy repeterbar posisjoneringsnøyaktighet og god systemstivhet.
(6) Posisjonsoverskridelse er ikke tillatt, ellers kan kollisjon oppstå, og den dynamiske responsen bør være rask.
Tatt i betraktning at industrirobotstyring har de ovennevnte egenskapene, må følgende grunnleggende krav oppfylles ved utforming av industrirobotstyringssystemet:
(1) Koordinert kontroll av multi-aksebevegelse for å produsere den nødvendige arbeidsbanen.
(2) Høy posisjonsnøyaktighet, et stort hastighetsområde.
(3) Systemets statiske differensialhastighet bør være liten, dvs. at systemet må ha god stivhet.
(4) Posisjon uten oversving, rask dynamisk respons.
(5) Akselerasjons- og retardasjonskontroll er nødvendig.
(6) Hastighetsfeilkoeffisienten for hver ledd bør være så konsistent som mulig.
(7) Fra driftssynspunkt kreves det at kontrollsystemet har et godt menneskelig-maskingrensesnitt, minimerer operatørkravene.
(8) Fra et synspunkt av kostnadene til systemet, er det nødvendig å redusere maskinvarekostnadene til systemet så mye som mulig, og mer bruk av programvareservometoder for å forbedre ytelsen til kontrollsystemet.
2) industrirobotkontrollmodus
Fra kontrollkarakteristikkene og kontrollkravene til industriroboter involverer realiseringen av kontroll av industriroboter en rekke elementer, som hovedsakelig er delt inn i bunnlagets kontroll av roboten og øvre lagkontroll. Blant dem inkluderer bunnlagskontrollen robotkroppen (dvs. den mekaniske delen), drivkretsdelen, sensordelen og kontrollstrategien (f.eks. PID-kontroll). Kontrollen i det øvre laget inkluderer robotens bevegelsesanalyse, baneplanlegging og programvaredelen av roboten [4]. I henhold til forskjellige kategoriseringsmetoder kan robotstyring klassifiseres på forskjellige måter. I henhold til det kontrollerte objektet kan det deles inn i posisjonskontroll, hastighetskontroll, kraftkontroll, dreiemomentkontroll, kraft/posisjon hybridkontroll, etc. Dette er hovedsakelig bunnlagskontrollen, og de viktigste kontrollmetodene er nå forklart.
(1) industrirobotposisjonskontroll:hensikten er å få robotleddene til å realisere den forhånds-planlagte bevegelsen, og til slutt sikre at industrirobotens ende-effektor løper langs den forhåndsbestemte banen, vanligvis ved hjelp av AC-servosystem eller DC-servosystem.
(2) Kontroll av arbeidskraft (dreiemoment) for industrimaskiner:behovet for å analysere robotens ende-effektor og miljøet i begrensningstilstanden, og i henhold til begrensningene for å utvikle kontrollstrategier. I tillegg må en kraftsensor installeres i robotenden for å oppdage kontaktkraften mellom roboten og omgivelsene. Kontrollsystemet behandler denne styrkeinformasjonen i henhold til den forhånds-etablerte kontrollstrategien, og kontrollerer deretter roboten til å utføre operasjoner i det usikre miljøet som er kompatible med det miljøet, slik at roboten kan fullføre komplekse operasjonelle oppgaver.
(3) Industriell robothastighetskontroll:vanligvis realisert samtidig med posisjonskontroll. For eksempel, i tilfelle av kontinuerlig banekontrollmodus, må industriroboter kontrollere hastigheten til bevegelige deler og implementere akselerasjon og retardasjon i henhold til forhåndsbestemte instruksjoner, for å møte kravene til jevn bevegelse og nøyaktig posisjonering. Fordi industriroboten er en slags arbeidsbetingelse (eller reiselast) variabel, må treghetslast store bevegelsesmaskineri, for å håndtere motsetningen mellom rask og jevn, kontrollere startakselerasjonen og retardasjonen før de stopper de to overgangsbevegelsesseksjonene. Og i hele bevegelsesprosessen er hastighetskontroll vanligvis nødvendig.
3) Intelligent kontroll av industriroboter
Den intelligente kontrollmetoden til industriroboter refererer hovedsakelig til operasjonen under usikre eller ukjente forhold, roboten trenger å innhente informasjon om omgivelsene gjennom sensorer, ta avgjørelser i henhold til sin egen interne kunnskapsbase, og deretter kontrollere de ulike aktuatorene for autonomt å fullføre den gitte oppgaven, som tilhører det øvre nivået av robotkontroll. Hvis intelligent kontrollteknologi brukes, vil roboten ha sterk miljøtilpasningsevne og selvlærende evne. Intelligente kontrollmetoder er nært knyttet til utviklingen av kunstig intelligens som kunstige nevrale nettverk, fuzzy algoritmer, genetiske algoritmer, ekspertsystemer og så videre. Anvendelsen av nevrale nettverksalgoritmer i mobile roboter brukes som eksempel for å illustrere kombinasjonen av intelligent kontroll og industriroboter.
Ved å ta den mobile roboten vist i figuren som et eksempel, installeres kameraet på toppen av den mobile roboten for å få det tre-dimensjonale bildet av hindringen. Et ultralydsensorsett er montert foran den mobile roboten (rett under kameraet) for å få informasjon om avstanden mellom hindringen og den mobile roboten.
Fusjonen av visuell og ultralyd sensorinformasjon utføres ved hjelp av nevrale nettverksmetoder og utgang til neste nivå for å gjenkjenne typen hindring, noe som gjør at den mobile roboten kan unngå hindringer når han går i et usikkert miljø og forbedrer navigasjonsevnen. Hovedtrinnene for industriroboter for å bruke intelligent informasjon for integrert beslutningstaking for å unngå hindringer er som følger:
(1) Mens roboten reiser, utfører avstandssystemet miljødeteksjon med korte intervaller for å avgjøre om den mobile roboten trenger å bremse ned og om den må ta prøver fra CCD-kameraet basert på avstandsinformasjonen om hindringen oppnådd av ultralydsensoren.
(2) Når avstanden til hindringen fra den mobile roboten er middels som oppdaget av avstandssystemet, reduseres hastigheten til roboten; når avstanden til hindringen fra den mobile roboten er nær, hentes et to-bilde av den aktuelle hindringen fra CCD-kameraet, og koordinatene til venstre og høyre kant trekkes ut.
(3) Informasjonen om hindringen hentet fra ultralydsensoren og CCD-kameraet er gruppert og forhåndsbehandlet, og sendt til BP-nevrale nettverkskontrolleren for fusjon.
(4) BP-nevrale nettverkskontrolleren, som har blitt-lært på forhånd med kunnskap om hindringsunngåelse, tar den tilsvarende avgjørelsen om hindringsunngåelse i henhold til informasjonen som samles inn av de eksterne multi-sensorene og unngår hindringene.
Referanser
[1] Zhu Hongqian. Industriell robotteknologi [M]. Beijing: Machinery Industry Press, 2019. [2] Chen Wanmi. Robotkontrollteknologi [M]. Beijing: Machinery Industry Press, 2017. [3] Guo Tongying, An Dong. Robotikk og dens intelligente kontroll [M]. Beijing: People's Posts and Telecommunications Press, 2014. [4] Zhang Xianmin. Robotikk og dens anvendelse [M]. Beijing: Machinery Industry Press, 2017. [5] Zhang Xinxing. Grunnleggende om industriell robotapplikasjon [M]. Beijing: Beijing Institute of Technology Press, 2017.