


Børstemotorer og børsteløse motorer, som de to dominerende motortypene i moderne industri- og forbrukerelektronikk, har ledningsmetoder som direkte påvirker utstyrets effektivitet, stabilitet og levetid. Denne artikkelen analyserer systematisk ledningsprinsippene, driftstrinnene og vanlige fallgruvene for begge motortyper, og gir profesjonell veiledning skreddersydd for praktiske bruksscenarier.
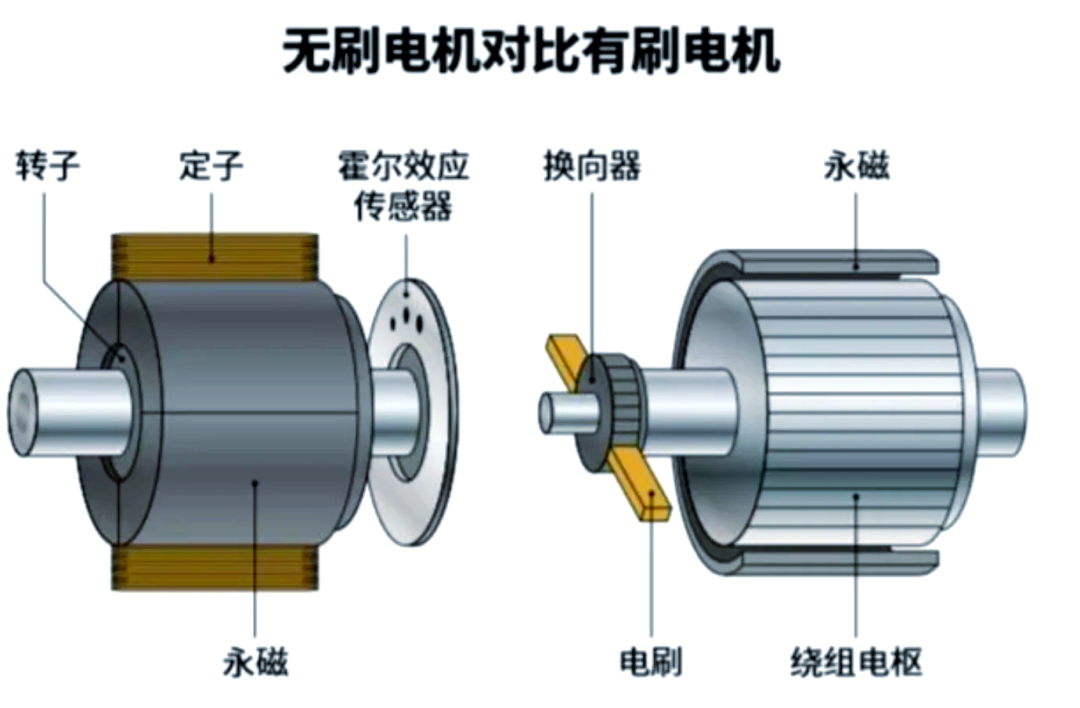
I. Koblingsprinsipper for børstemotorer og praktisk anvendelse
Børstemotorer bruker mekaniske kommutatorer (kullbørster) for å bytte strømretning. Kjernen av ledninger ligger i å koble statorviklingene riktig til rotorankeret. De typiske ledningstrinnene for en to-DC-børstemotor er som følger:
1. Identifikasjon av strømpolaritet:Koble den røde ledningen til den positive terminalen (+) på strømkilden og den svarte ledningen til den negative terminalen (-). Hvis motoren roterer i motsatt retning, bytt ganske enkelt de to terminalene for å reversere rotasjonen.
2. Tilkobling til ekstern hastighetskontroller:Ved justering av hastighet, koble PWM-hastighetsregulatoren i serie mellom strømforsyningens positive terminal og motoren. Sørg for at kontrollerens merkestrøm samsvarer med motorens nominelle effekt. For eksempel krever en 12V/5A børstet motor en hastighetskontrollmodul med en kontinuerlig strømstyrke som er større enn eller lik 6A.
3. Installasjon av beskyttelseskrets:Det anbefales å koble en reversdiode (f.eks. 1N4007) parallelt ved strømforsyningsenden for å absorbere tilbake EMF generert under ankerdeaktivering, og forhindre at driverkretsen bryter sammen.
Vanlige misoppfatninger:
● Direkte tilkobling av høy-motorer til strømforsyninger med lav-kapasitet forsterker kullbørstegnister og forkorter levetiden.
● Forsømmelse av jording, forårsaker elektromagnetisk interferens. Riktig praksis: Koble motorens metallhus til utstyrets jord via en gul-grønn stripeledning.
II. Analyse av børsteløs motorledninger
Børsteløse motorer (BLDC) bruker elektronisk kommutering, som krever at kontrollere sekvenserer strøm til tre-faseviklinger. Ved å bruke en vanlig trefaset børsteløs motor som eksempel:
1. Fasetilpasning:Koble motorens UVW-faseledninger til de tilsvarende kontrollerportene. Hvis rotasjonen er feil, bytt ganske enkelt ut tofasetråder (f.eks. U-V). Noen avanserte-kontrollere støtter programvarefasejustering, og eliminerer manuell omkobling.
2. Kabling for hallsensor:For BLDC-motorer med Hall-tilbakemelding, match alle fem signalledningene (rød/svart for strøm, gul/grønn/blå for signaler) til kontrolleren. Bruk et multimeter for å bekrefte Hall-sensorens strømforsyningsspenning (vanligvis 5V) for kretskontinuitet.
3. Kontrollerkonfigurasjon:
● Strøminngang: 48V-kontrollere krever matchende 48V litiumbatteripakker. Ikke koble til strømkilder som overstiger 20 % av merkespenningen.
● Signalgrensesnitt: Hastighetskontrollsignalledning (vanligvis hvit) aksepterer 0-5V analog spenning eller PWM-signaler. Noen modeller støtter USB-parameterprogrammering.
Kritiske forholdsregler:
● Beskyttelse mot fasetap: Feil trefaseledning- forårsaker motorvibrasjoner eller utbrent vikling. Bekreft balanserte bølgeformer på tvers av alle faser med et oscilloskop før du slår på.
● Sensorkalibrering: Utfør Hall-sensornullpunkt-punktskalibrering under første operasjon (f.eks. slå på i 5 sekunder med motoren i ro). Se kontrollerhåndboken for detaljer.
III. Applikasjonsscenario-sammenligning og utvalgsanbefalinger
1. Bruksområder for børstede motorer:
● Krav til lave-kostnader:Ideell for barneleker og husholdningsfans, og utnytter den enkle strukturen og den -frie betjeningen av kontroller.
● Scenarier for øyeblikkelig overbelastning:Under overganger til start/stopp av kran bruker børstede motorer kullbørster for å buffere strømstøt.
2. Fordeler med børsteløse motorer:
● Høy-presisjonskontroll:Drone-ESC-er oppnår respons på millisekunders-nivå via oppdateringsfrekvenser på 400 Hz.
● Lang-syklusoperasjon:Industrielle robotarmer som bruker børsteløse løsninger eliminerer vedlikehold av karbonbørster, med levetider på over 20 000 timer.
IV. Avanserte feilsøkingsteknikker
1. Oscilloskopdiagnostikk:
●Børstede motorer:Overvåk strømforsyningsrippel. Hvis topp-til-topp overstiger 10 % av nominell spenning, legg til en LC-filterkrets.
●Børsteløse motorer:Fang tilbake-EMF-bølgeformer. Juster kontrollerens PID-parametere hvis faseforsinkelsen overstiger 15 grader.
2. Termiske styringsløsninger:
●Børstede motorer:Installer varmeavledere (f.eks. 3 mm tykk aluminiumslegering) ved børstekontakter. Driftstemperaturen må være mindre enn eller lik 85 grader.
●Børsteløse motorer:Hvis viklingstemperaturstigningen overstiger 60K, inspiser for økte virvelstrømtap på grunn av ledningsfeil.
V. Sikkerhetsspesifikasjoner og standarder
● Isolasjonstesting: After all wiring is complete, measure the insulation resistance between conductors and ground using a 500V megohmmeter. A resistance value >2MΩ er akseptabelt.
● Dynamisk overvåking:Installer strømtransformatorer for å overvåke fasestrømmer i sanntid. Slå av umiddelbart og undersøk om unormale svingninger overstiger 15 %.
Den systematiske ledningstilnærmingen skissert ovenfor maksimerer ytelsesfordelene til begge motortyper. For komplekse applikasjoner (f.eks. drivsystemer for elektriske kjøretøy) anbefales elektromagnetisk feltoptimering ved bruk av simuleringsverktøy som ANSYS Maxwell for å oppnå doble forbedringer i energieffektivitet og pålitelighet.