


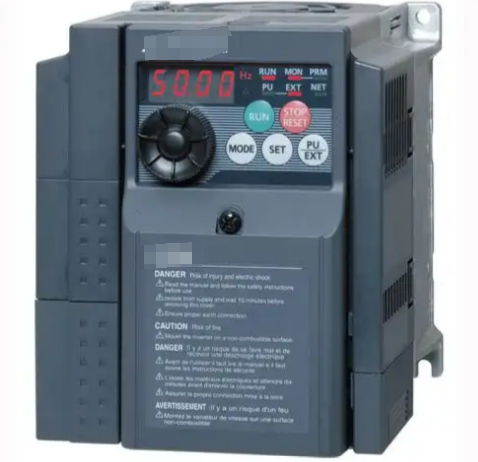
Som en uunnværlig enhet i moderne industriell kontroll, påvirker frekvensutgangen til en variabel frekvensomformer (VFD) direkte produksjonseffektiviteten og utstyrssikkerheten gjennom dens tilpasning til motorhastigheten. I praktiske applikasjoner møter imidlertid operatører ofte avvik mellom frekvensen som vises på VFD og hastigheten vist på utstyrspanelet. Dette kompromitterer ikke bare nøyaktig kontroll under produksjonsprosesser, men kan også skjule potensielle utstyrsfarer. For å løse dette vanlige problemet, må systematisk feilsøking og løsning utføres fra flere perspektiver.
I. Grunnleggende prinsipper og vanlige årsaker til avvik
Frekvensomformere kontrollerer hastigheten til AC-motorer ved å endre utgangsfrekvensen. Teoretisk eksisterer det en lineær sammenheng: Hastighet=120 × Frekvens / Antall polpar × (1 - Sliphastighet). I faktisk drift kan det imidlertid oppstå et avvik på 5%-15% mellom de viste verdiene, primært som følge av følgende seks faktorer:
1. Signalinnsamlingsbaneforskjeller:VFD viser utgangsfrekvensen til sine interne IGBT-moduler, mens utstyrspanelet vanligvis mottar tilbakemeldingssignaler fra kodere eller fartsgeneratorer. En casestudie av sementanlegg viste at et 0,2 mm gap i koderkoblingen forårsaket et 8 % avvik i hastighetsvisningen.
2. Feil parameterinnstillinger:Inkludert feil motorvurderingsparametere (f.eks. en 2950 rpm motor feilkonfigurert som 1450 rpm), feilaktige V/F-kurveinnstillinger eller for høye slipkompensasjonsverdier. Testing av tekstilmaskiner viste at feil sklikompensasjonsparametere kan forsterke visningsavvik til 12 %.
3. Mekaniske overføringstap:Energispredning forårsaket av faktorer som reimglidning eller girkasseslitasje. Data fra produksjonslinjer for biler indikerer at gamle registerremmer kan redusere den faktiske rotasjonshastigheten med 6-9 % sammenlignet med teoretiske verdier.
4. Problemer med signalforstyrrelser:Elektromagnetisk interferens kan forårsake hastighetsvisningsfluktuasjoner på ±3 % når koderens signallinjer bruker ikke-skjermede tvunnet par kabler. I en ettermontering av et kjemisk anlegg reduserte tilsetning av magnetiske ringer visningsavviket fra 5 % til 0,3 %.
5. Skjermenhetsforvirring:Noen utstyrspaneler har som standard rpm-visning, mens omformere kan settes til Hz eller prosent. En maskinverktøybruker har en gang feillest 50Hz som 1500rpm (for en 4-polet motor), noe som forårsaker at faktisk hastighet overskrider den innstilte verdien med 33 %.
6. Maskinvarefeil:Skadede kodere, defekte inverterutgangsstrømdeteksjonsmoduler osv. På et stålverk nådde frekvensvisningsfeil ±2Hz etter at VFD-ens strømsensor eldes.
II. Systematisk feilsøkingsprosess
Bruk en syv-tilnærming fra intern til ekstern, og fra programvare til maskinvare:
Trinn 1: Parameterverifisering
● Sørg for at parameterne på motorens navneskilt samsvarer nøyaktig med VFD-innstillingene, spesielt nominell hastighet, polnummer og effektfaktor.
● Bekreft fullføring av P0340 (motorparameter auto-deteksjon).
● Valider innstillingsområdet for P1080/P1082 (minimum/maksimal frekvens).
● Bekreft samsvaret mellom P2000 (referansefrekvens) og P2001 (referansehastighet).
Trinn 2: Signaltesting
● Bruk et oscilloskop for å inspisere integriteten til koderens A/B fasesignalbølgeformer.
● Mål om pulsfrekvensen oppfyller: f=(rotasjonshastighet × Encoder Line Count) / 60.
● Check signal cable insulation resistance (should be >100MΩ).
Trinn 3: Mekanisk inspeksjon
● Roter akselen manuelt for å oppdage transmisjonssystemets motstandsmoment.
● Test beltestrammingen (spenningsmåler anbefales).
● Koblingsforskyvningsavvik skal være<0.05mm.
Trinn 4: Lasttesting
● Sammenlign visningsverdier under ingen-belastningsforhold (avvik skal være<1%).
● Registrer avvikskurver ved 25 %/50 %/75 %/100 % belastning.
● Vær oppmerksom på gjenopprettingstiden for hastighet etter plutselig fjerning av last (normal<200ms).
Trinn 5: Miljøtesting
● Omformerens varmeavledningskanaltemperatur (anbefalt<40°C).
● Encoder driftsmiljø vibrasjonsverdi (bør være<0.5G).
● Testing av elektromagnetisk kompatibilitet (RF-feltstyrke<3V/m).
Trinn 6: Fastvareverifisering
● Bekreft protokollversjonskompatibilitet mellom omformer og koder.
● Kontroller CRC-sjekksummen for parametersikkerhetskopieringsfilen.
● Oppgrader kontrollfastvaren om nødvendig.
Trinn 7: Erstatningstesting
● Kryss-bytte koder/omformermoduler.
● Bytt til analog inngangstesting.
● Koble til en uavhengig turteller for sammenligning.
III. Typiske løsninger
Målrettede tiltak kan iverksettes basert på ulike grunnårsaker:
Tilfelle 1: Parameterinnstillingsfeil
En sprøytestøpemaskin viste 1200 rpm på panelet ved 50Hz (bør være 1450 rpm). Etterforskning avdekket:
● Opprinnelig parameter P0311=1200 (feil navneskiltdata)
● Avvik eliminert etter korrigering av P0311=1450
● Justert P0350 (statormotstand) samtidig til 0,82Ω
Tilfelle 2: Enkoderinterferens
En farmasøytisk sentrifuge viste tilfeldige hastighetssvingninger på ±5 %:
● Tidligere brukte standardkabler for inkrementell signaloverføring.
● Erstattet med Siemens 6XV1830-3EH10 skjermet kabel.
● Lagt til 120Ω terminalmotstand.
● Skjermstabilitet forbedret til ±0,2 %.
Tilfelle 3: Mekanisk slip
Hastighetsavviket på mattransportbåndet nådde 8 %:
● Inspeksjon viste at belteforlengelsen overskred grensene (3,5 % > standard 2 %).
● Erstattes med tannet synkronrem og justert strekkremskive.
● Installert laserhastighetssensor for lukket-sløyfekontroll.
● Endelig avvik kontrollert innenfor 0,5 %.
Tilfelle 4: Maskinvarefeil
Maskinverktøyets spindelhastighetsvisning falt plutselig med 15 %:
● Inspeksjon avdekket at encoderlageret har satt seg fast.
● Normal drift gjenopprettet etter bytte av ERN1387-koder.
● Inverterens utgangsstrømbølgeform kontrolleres samtidig.
IV. Avanserte feilsøkingsteknikker
For høy-presisjonsapplikasjoner bør du vurdere følgende metoder:
1. Dobbel-kanalkalibrering:Koble til inkrementelle kodere og roterende transformatorer samtidig, behandle datafusjon via PLS. En presisjonsslipemaskin oppnådde en oppløsning på 0,01 rpm etter å ha implementert denne løsningen.
2. Dynamisk kompensasjonsalgoritme:Konfigurer VFD som følger:
●P1400=3 (Aktiver hastighetsobservator).
●P1401=0.5 (Filtertidskonstant).
●P1402=150 % (akselerasjonskompensasjon).
3. Cloud Platform Monitoring:Last opp driftsdata via IoT-gateway og bruk big data-analyse for å forutsi avvikstrender. Etter implementering av en vindkraftgruppe nådde feilvarslingsnøyaktigheten 92 %.
Denne systematiske tilnærmingen løser ikke bare skjerminkonsekvenser, men forbedrer fundamentalt utstyrskontrollpresisjonen. Etter å ha implementert den komplette løsningen på en sveiselinje for biler, økte produksjonseffektiviteten med 7 % og skrothastigheten redusert med 34 %, noe som bekrefter den kritiske betydningen av nøyaktighet i rotasjonshastighetskontroll i moderne produksjon. Med utviklingen av Industry 4.0, vil bruk av digital tvillingteknologi for å kartlegge utstyrsstatus i sanntid bli det nye paradigmet for å håndtere slike utfordringer.