


MPC-kontroll
Modellprediktiv kontroll (MPC) har utviklet seg fra sin opprinnelse som en heuristisk kontrollalgoritme brukt i industrielle prosesser på 1970-tallet til en ny akademisk disiplin med rikt teoretisk og praktisk innhold.
Prediktiv kontroll adresserer kontrollproblemer med optimaliseringskrav. I løpet av de siste 30 årene har suksessen med prediktiv kontroll i komplekse industrielle prosesser fullt ut demonstrert dets enorme potensial for å håndtere komplekse, begrensede optimaliseringskontrollproblemer.
MPC-kontroll er en sanntids-lukket-sløyfeoptimaliseringskontrollmetode. Den primære fordelen med denne algoritmen er dens iterative online-operasjonen, som kontinuerlig oppnår de gjeldende optimale kontrollmengdene. I tillegg kan den etablere objektive funksjoner for å tilfredsstille flere begrensninger som kjøretøyaktuatorer, skrens og dynamikk.
Sporingsytelsen er imidlertid svært følsom for nøyaktigheten til den prediktive modellen. Videre, på grunn av de høye beregningskravene til ikke-lineær modellprediktiv kontroll, er den uegnet for kjøremiljøer med høy-hastighet.
For tiden har mange forskere lineariserte ikke-lineære kjøretøymodeller, men dette sikrer bare sporingsnøyaktighet innenfor de lineære områdene til kjøretøyet og dekkene.
MPC-kontrollere, også kjent som rullende-tidsdomenekontrollere, vurderer den ikke-lineære dynamiske modellen til kontrollsystemet og forutsier systemets utdataoppførsel over et fremtidig tidsintervall. Ved å løse det begrensede optimale kontrollproblemet, minimerer systemet sporingsfeil over det fremtidige tidsintervallet, noe som gjør denne metoden robust.
Modellprediktive kontrollalgoritmer har de grunnleggende funksjonene til prediktiv modellering, rullende optimalisering og tilbakemeldingskorreksjon. Tradisjonelle forskningsmetoder ignorerer eller forenkler ofte kinematiske og dynamiske begrensninger, men slike begrensninger påvirker kontrollytelsen betydelig.
Modellprediktive kontrollmetoder kan eksplisitt inkludere kjøretøykinematiske og dynamiske begrensninger i optimaliseringsmålfunksjonen.
Ved å utnytte funksjonene for rullende optimalisering og tilbakemeldingskorreksjon i MPC, kan virkningen av tidsforsinkelser i lukket-sløyfe effektivt reduseres eller til og med elimineres. I tillegg kan fremtidig baneinformasjon gitt av planleggingsprosessen brukes til å optimalisere bevegelseskontroll, og dermed forbedre kontrollytelsen.
Wang Weiran et al. designet en adaptiv prediktiv kontrollmetode basert på Laguerre-funksjoner.
Denne metoden består av to deler: en adaptiv MPC-modul for nøyaktig banesporing, og en Laguerre-funksjonsmodul for å redusere beregningen betydelig.
I den adaptive MPC-modulen introduseres en rekursiv minste kvadraters algoritme for å identifisere modellparametrene til systemet, og dermed forbedre systemets nøyaktighet og robusthet. Men når AUV-en opererer i komplekse miljøer, kan denne metoden resultere i en betydelig økning i beregningsbelastningen.
Derfor, i Laguerre-funksjonen, introduseres rekonstruksjonen av kontrollinndatavariablene for å redusere matriserekkefølgen til objektivfunksjonen. Resultatene viser at denne metoden viser utmerket ytelse når det gjelder dynamikk, interferensmotstand og robusthet ved sporing av AUV-baner med redusert beregningsbelastning.
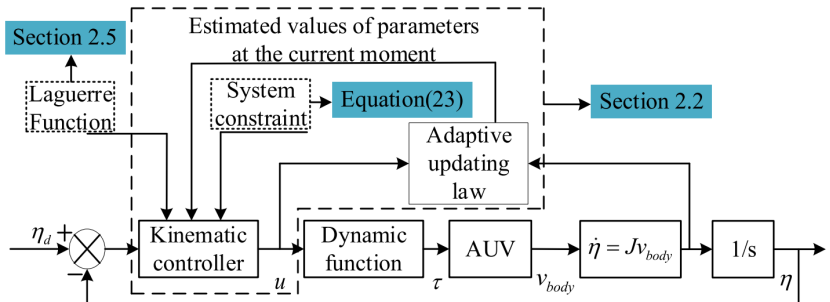 Adaptivt MPC-blokkdiagram
Paden oppsummerte rene sporingsalgoritmer, tilbakemeldingskontroll for forhjul, tilbakemeldingskontroll for bakhjul, -lyapunov-funksjonsbasert kontroll, lineariseringskontroll for utgangsfeedback og MOC-kontroll når det gjelder stabilitet, tidskompleksitet, modellbruk og forutsetninger.
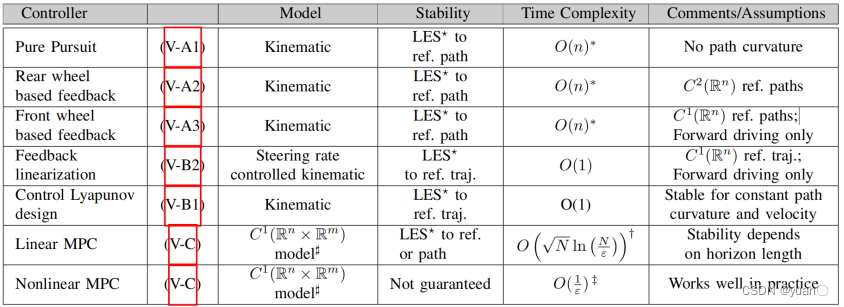 Sammendrag av ulike kontrollere Legend*: Lokal eksponentiell stabilitet (LES)